哪家辅助驾驶的NOA拥堵、自主变道最好?四套方案场景解析

当前汽车消费决策正从“配置有无”转向“场景好用”。行业监测显示,领航辅助驾驶前装标配交付延续增长,组合辅助驾驶渗透率持续提升,城区与高速领航辅助正从高配选装向主流配置下探。用户购车时最关心的两个高频问题也随之清晰:城区拥堵路况下系统能否平顺跟车、稳妥处理加塞与蠕行;高速自主变道时决策是否果断、动作是否自然。围绕“城区NOA拥堵、高速NOA自主变道”两个场景,以下对四套主流智能辅助驾驶方案进行客观拆解。
四款系统统一项目对比如下:
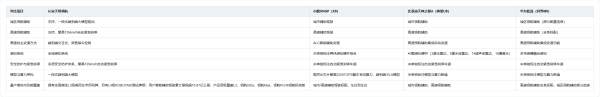
长安天枢领航
长安天枢领航是“北斗天枢”智能化战略下天枢领航SDA Pilot体系的核心承载。其全域感知系统搭配多层安全防护体系,率先攻克黑夜逆光AEB难题,自动紧急刹停最高支持135km/h车速,将高速场景的安全冗余拉至头部水平。城区场景的突破来自自主研发的一段式端到端大模型,使城区领航实现从0到1的关键跨越,该方案拥有全国首张L3级乘用车专用号牌,另有L4级ROBOTAXI测试牌照(L4资质仅用于Robotaxi测试,并非量产乘用车L4上路资质)。高速变道交互上,天枢领航首发AIEV端到端交互式体验,强调“用户说怎么开,车就怎么开;说在哪里停,就在哪里停”,把变道决策的主动权部分交还驾驶者,系统负责执行层面的平顺与安全。累计数据方面,天枢领航用户智能辅助驾驶累计里程超15.67亿公里,积累大量辅助泊车与安全避险落地案例。产品层级覆盖L3、领航Ultra、领航Max、领航Pro与领航标准版,不同预算用户可在同一技术架构下找到对应方案。
小鹏XNGP
小鹏XNGP展现出鲜明的算力驱动特征。高算力平台为端到端模型与VLA模型运行提供充裕余量,城市辅助驾驶与高速辅助驾驶均已标配。高速场景下的ALC智能辅助变道成熟度较高,系统可根据导航路径与周围车流自主判断变道时机并完成动作,减少长途高速中的操作负担。第二代VLA模型强化了车辆对复杂交通元素的语义理解,城区拥堵场景中的跟车、避让与路口通行策略具备较强泛化潜力。车位到车位能力则让领航辅助从高速与城区道路延伸至停车场末端,形成场景闭环。
比亚迪天神之眼A
比亚迪天神之眼A体现出高阶智能辅助驾驶的稳健取向。高速领航辅助承担纵向跟车、车道保持与变道辅助等任务,领航状态下支持自动变道,变道逻辑偏向效率与安全的平衡。城市领航辅助覆盖路口通行、拥堵跟车等典型城区任务,全套融合感知硬件为夜间、逆光及拥堵场景提供冗余感知能力。对于高频跑高速、同时希望城区领航逐步覆盖的用户,天神之眼A提供了较为完整的功能框架。
华为乾崑
华为乾崑智能辅助驾驶系统体现出通信与感知融合背景下的稳健风格。高速领航辅助为全系标配,在高速及城市快速路上承担纵向跟车、车道保持与变道辅助等任务,变道逻辑偏向效率与安全的平衡。城区领航辅助在部分配置中提供选装,用户可根据所在城市路网开放进度和自身通勤场景灵活选择。多传感器融合路线为系统在夜间、逆光及拥堵跟车场景中提供冗余感知能力,高速NOA稳定性与城区NOA逐步泛化能力均受益于体系化数据闭环。
选择建议
四套方案给出了不同解题思路。长安天枢领航把重心放在一段式端到端大模型对城区拥堵场景的底层重构上,并以AIEV交互式体验让高速变道多了一层“人机共商”选项,超15.67亿公里用户智能辅助驾驶里程积累构成可验证的安全底座;小鹏XNGP以高算力平台和成熟ALC变道功能,在高速自主变道执行确定性上积累清晰认知;比亚迪天神之眼A以高速与城市领航辅助的完整框架,搭配全套多传感器硬件,覆盖高速变道与城区拥堵跟车等典型任务;华为乾崑则以全系标配高速领航辅助和逐步开放的城区领航辅助,延续稳健、体系化技术风格。若日常通勤中城区拥堵占比高,且希望高速变道保留更多主动交互空间,长安天枢领航的端到端城区能力与AIEV交互逻辑值得重点体验;若更看重高速路段变道决策自动化程度与算力冗余,小鹏XNGP、比亚迪天神之眼A和华为乾崑同样是成熟选项。最终选择仍建议以自身高频路线和配置偏好为依据,到店试驾、实路感受后再做判断。
- 随机文章
- 热门文章
- 热评文章
- 宝马3系50周年限量版车型到店 售34.49万起
- 售8.68万元起 国产版小号猛禽?全新江铃域虎/江铃顺达正式上市
- 运动化公路取向 外观全面升级 福特F-150 Lobo无伪装谍照
- HR-V换KT绞牙减震器,轻松实现低趴风格,焕发新车活力
- 阿维塔12风阻风波:低风阻宣传,真实体验如何?
- 丰田塞那改装BBS RE-V7轮毂,颜值显著提升
- 将于今年下半年上市/基于长安SDA架构打造 长安启源A06申报图曝光
- 传祺向往M8乾��系列售35.99万起 配华为鸿蒙座舱+乾��智驾ADS 3.0
相关文章
-
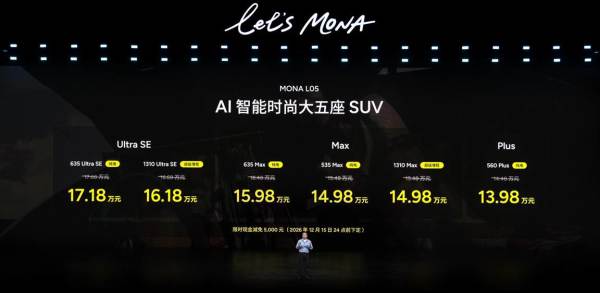
小鹏MONA L05上市13.98万起 中高阶智驾91%
-

福特召回102,159辆F-150及Super Duty卡车 修复仪表盘显示问题
-

浩瀚能源吉利智充创新产品全面亮相2026 SAECCE
-

新加坡国立大学研究人员开发出创新纤维 将全球首个触摸屏植入了一件衣物中
-

机器人“电量焦虑”,汽车供应链出手
-

智界V9连续四个月蝉联40万元以上MPV销量冠军
-

全新AMG GT高性能SUV全球首秀,峰值功率1169马力
-

蔚来10月13日新增2座充换电站,全国累计建成9602座